F ( x , μ ) , x ∈ R n , μ ∈ R k F(x,\mu), x \in \mathbb{R}^{n},\mu \in \mathbb{R}^{k} F ( x , μ ) , x ∈ R n , μ ∈ R k μ ∗ \mu ^{*} μ ∗
F ( x , μ ∗ ) = 0 F(x,\mu ^{*} )=0 F ( x , μ ∗ ) = 0 Encuentro x ∗ x^{*} x ∗ μ ∼ μ ∗ \mu \sim \mu ^{*} μ ∼ μ ∗ F ( x , μ ) = 0 F(x,\mu)=0 F ( x , μ ) = 0
Teorema : {\color{violet} \text{Teorema :}} Teorema :
Si x ∗ es hiperb o ˊ lico ⟹ estabilidad estructural \begin{array}{l}
\text{
Si $x^{*}$ es hiperbólico $\implies$ estabilidad estructural
}
\end{array} Si x ∗ es hiperb o ˊ lico ⟹ estabilidad estructural Luego, puede haber bifurcación si x ∗ x^{*} x ∗
1. 1. 1.
f ( x , μ ) = μ − x 2 f(x,\mu)=\mu-x^{2} f ( x , μ ) = μ − x 2
(en dimension 1 no hay silla)
{ x ˙ = μ − x 2 y ˙ = − y \begin{cases}
\dot{x}=\mu-x^{2}\\
\dot{y}=-y
\end{cases} { x ˙ = μ − x 2 y ˙ = − y
2. 2. 2.
f ( x , μ ) = μ ⋅ x − μ 2 f(x,\mu)=\mu\cdot x-\mu^{2} f ( x , μ ) = μ ⋅ x − μ 2
--22:42
f ( x , μ ) = f ( 0 , 0 ) + f x ( 0 , 0 ) ⋅ x + f μ ( 0 , 0 ) ⋅ μ + 1 2 f x x ( 0 , 0 ) x 2 + f x μ ( 0 , 0 ) x ⋅ μ + 1 2 f μ μ ( 0 , 0 ) ⋅ μ 2 + … f(x,\mu)=f(0,0)+f_{x}(0,0)\cdot x+f_{\mu}(0,0)\cdot \mu+ \frac{1}{2}f_{xx}(0,0)x^{2}+f_{x\mu}(0,0)x\cdot \mu+ \frac{1}{2}f_{\mu \mu}(0,0)\cdot \mu^{2}+\dots f ( x , μ ) = f ( 0 , 0 ) + f x ( 0 , 0 ) ⋅ x + f μ ( 0 , 0 ) ⋅ μ + 2 1 f xx ( 0 , 0 ) x 2 + f xμ ( 0 , 0 ) x ⋅ μ + 2 1 f μμ ( 0 , 0 ) ⋅ μ 2 + … { x ∗ = 0 μ ∗ = 0 \begin{cases}
x^{*} =0 \\
\mu ^{*} =0
\end{cases} { x ∗ = 0 μ ∗ = 0 3. 3. 3.
f ( x , μ ) = μ x − x 3 f(x,\mu)=\mu x-x^{3} f ( x , μ ) = μx − x 3
Ejercicio 2D
{ x ˙ = − a x + y y ˙ = x 2 1 + x 2 − b y \begin{cases}
\dot{x}=-ax+y \\
\dot{y}= \frac{x^{2}}{1+x^{2}}-by
\end{cases} { x ˙ = − a x + y y ˙ = 1 + x 2 x 2 − b y Obs: Primer cuadrante es positivamente invariante.
Miro la frontera del cuadrante y veo para donde apunta la trayectoria.
Por temas del modelo, veo el primer cuadrante porque x x x y y y
Ahora veamos los equilibrios.
− a x + y = 0 y = a x \begin{array}{c}
-ax+y=0 \\
y=ax
\end{array} − a x + y = 0 y = a x b y = x 2 1 + x 2 y = 1 b ⋅ x 2 1 + x 2 \begin{array}{c}
by= \frac{x^{2}}{1+x^{2}} \\
y= \frac{1}{b}\cdot \frac{x^{2}}{1+x^{2}}
\end{array} b y = 1 + x 2 x 2 y = b 1 ⋅ 1 + x 2 x 2
D F ( x , y ) = [ − a 1 2 x ( 1 + x 2 ) 2 − b ] DF(x,y)=\begin{bmatrix}
-a & 1 \\
\frac{2x}{(1+x^{2})^{2}} & -b
\end{bmatrix} D F ( x , y ) = [ − a ( 1 + x 2 ) 2 2 x 1 − b ] ( 0 , 0 ) (0,0) ( 0 , 0 ) ∀ a , b > 0 \forall a,b>0 ∀ a , b > 0
D F ( 0 , 0 ) = [ − a 1 0 − b ] { λ 1 = − a λ 2 = − b DF(0,0)= \begin{bmatrix}
-a & 1 \\
0 & -b
\end{bmatrix}\quad \begin{cases}
\lambda_{1}=-a \\
\lambda_{2}=-b
\end{cases} D F ( 0 , 0 ) = [ − a 0 1 − b ] { λ 1 = − a λ 2 = − b ⟹ ( 0 , 0 ) es nodo estable \implies (0,0) \text{ es nodo estable} ⟹ ( 0 , 0 ) es nodo estable Busco otros equilibrios:
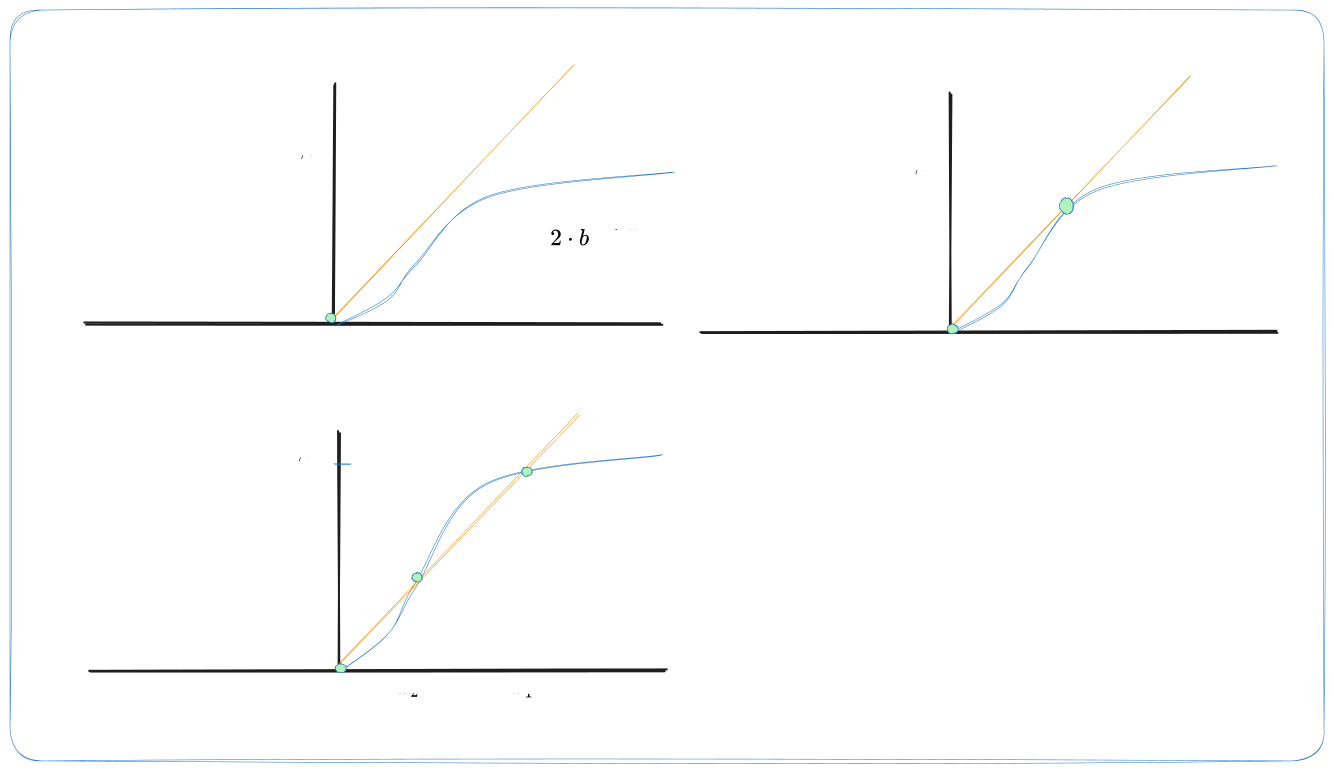
a x = 1 b ⋅ x 2 1 + x 2 ax= \frac{1}{b}\cdot \frac{x^{2}}{1+x^{2}} a x = b 1 ⋅ 1 + x 2 x 2 a b ⋅ ( 1 + x 2 ) = x ab\cdot(1+x^{2})=x ab ⋅ ( 1 + x 2 ) = x x 2 − 1 a ⋅ b ⋅ x + 1 = 0 x^{2}-\frac{1}{a\cdot b}\cdot x+1=0 x 2 − a ⋅ b 1 ⋅ x + 1 = 0 x = 1 a b ± 1 a 2 b 2 − 4 2 x= \frac{\frac{1}{ab} \pm \sqrt{ \frac{1}{a^{2}b^{2}}-4 }}{2} x = 2 ab 1 ± a 2 b 2 1 − 4 El discriminante es
1 a 2 b 2 − 4 = 0 \frac{1}{a^{2}b^{2}}-4=0 a 2 b 2 1 − 4 = 0 a b = 1 2 \begin{array}{c}
ab= \frac{1}{2}
\end{array} ab = 2 1 Fijo b . b. b . a ∗ = 1 2 ⋅ b a^{*}=\frac{1}{2\cdot b} a ∗ = 2 ⋅ b 1
Por lo tanto x ∗ = 1 x^{*}=1 x ∗ = 1 y ∗ = a ∗ ⋅ x ∗ = a ∗ = 1 2 ⋅ b y ^{*}=a ^{*}\cdot x^{*}= a ^{*}= \frac{1}{2\cdot b} y ∗ = a ∗ ⋅ x ∗ = a ∗ = 2 ⋅ b 1
Ahora tengo que chequear que este punto no es hiperbólico.
La teoría ya me dice que esto no es hiperbólico. Chequeamos con las cuentas.
D F ( x ∗ , y ∗ ) = [ − a ∗ 1 1 2 − b ] = [ − 1 2 ⋅ b 1 1 2 − b ] DF(x^{*} ,y^{*} )= \begin{bmatrix}
-a ^{*} & 1 \\
\frac{1}{2} & -b
\end{bmatrix}=\begin{bmatrix}
-\frac{1}{2\cdot b} & 1 \\
\frac{1}{2} & -b
\end{bmatrix} D F ( x ∗ , y ∗ ) = [ − a ∗ 2 1 1 − b ] = [ − 2 ⋅ b 1 2 1 1 − b ] Veo que si multiplico la primera fila por − b -b − b Δ = det ( D F ( x ∗ , y ∗ ) ) = 0 \Delta=\det(DF(x ^{*},y^{*}))=0 Δ = det ( D F ( x ∗ , y ∗ )) = 0 ( x ∗ , y ∗ ) = ( 1 , 1 2 ⋅ b ) (x^{*},y^{*})=\left( 1, \frac{1}{2\cdot b} \right) ( x ∗ , y ∗ ) = ( 1 , 2 ⋅ b 1 ) a ∗ a ^{*} a ∗
Veo 0 < a < a ∗ = 1 2 ⋅ b 0<a<a ^{*}= \frac{1}{2\cdot b} 0 < a < a ∗ = 2 ⋅ b 1 a > a ∗ a > a ^{*} a > a ∗
1 ( a ⋅ b ) 2 − 4 < 0 1 ( a ⋅ b ) 2 < 4 1 2 < a ⋅ b 1 2 ⋅ b < a \begin{array}{c}
\frac{1}{(a\cdot b)^{2}}-4<0 \\
\frac{1}{(a\cdot b)^{2}}<4 \\
\frac{1}{2}<a\cdot b \\
\frac{1}{2\cdot b}<a
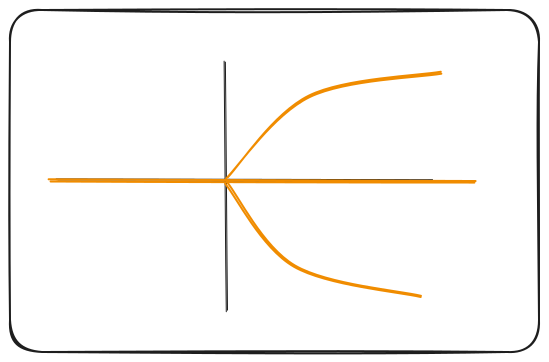
\end{array} ( a ⋅ b ) 2 1 − 4 < 0 ( a ⋅ b ) 2 1 < 4 2 1 < a ⋅ b 2 ⋅ b 1 < a Caigo en el primer gráfico del principio y no hay intersección. No hay puntos de equilibrio ≠ ( 0 , 0 ) \neq(0,0) = ( 0 , 0 )
0 < a < 1 2 ⋅ b 0<a<\frac{1}{2\cdot b} 0 < a < 2 ⋅ b 1 x 1 = 1 ± 1 − 4 ⋅ a 2 ⋅ b 2 2 ⋅ 1 a ⋅ b y 1 = a ⋅ x 1 \begin{array}{c}
x_{1}=\frac{1\pm \sqrt{ 1-4\cdot a ^{2} \cdot b^{2} }}{2}\cdot \frac{1}{a\cdot b} \\
y_{1}=a\cdot x_{1}
\end{array} x 1 = 2 1 ± 1 − 4 ⋅ a 2 ⋅ b 2 ⋅ a ⋅ b 1 y 1 = a ⋅ x 1 x 2 = 1 ± 1 − 4 ⋅ a 2 ⋅ b 2 2 ⋅ 1 a ⋅ b y 2 = a ⋅ x 2 \begin{array}{c}
x_{2}=\frac{1\pm \sqrt{ 1-4\cdot a ^{2} \cdot b^{2} }}{2}\cdot \frac{1}{a\cdot b} \\
y_{2}=a\cdot x_{2}
\end{array} x 2 = 2 1 ± 1 − 4 ⋅ a 2 ⋅ b 2 ⋅ a ⋅ b 1 y 2 = a ⋅ x 2
Esperamos que uno sea silla y el otro nodo
D F ( x 1 , y 1 ) = [ − a 1 2 ⋅ x 1 ( 1 + x 1 2 ) 2 − b ] DF(x_{1},y_{1})= \begin{bmatrix}
-a & 1 \\
\frac{2\cdot x_{1}}{(1+x_{1}^{2})^{2}} & -b
\end{bmatrix} D F ( x 1 , y 1 ) = [ − a ( 1 + x 1 2 ) 2 2 ⋅ x 1 1 − b ] D F ( x 2 , y 2 ) = [ − a 1 2 ⋅ x 2 ( 1 + x 2 2 ) 2 − b ] DF(x_{2},y_{2})= \begin{bmatrix}
-a & 1 \\
\frac{2\cdot x_{2}}{(1+x_{2}^{2})^{2}} & -b
\end{bmatrix} D F ( x 2 , y 2 ) = [ − a ( 1 + x 2 2 ) 2 2 ⋅ x 2 1 − b ] Δ ( x 1 , y 1 ) = a ⋅ b − 2 ⋅ x 1 ( 1 + x 1 2 ) 2 = a ⋅ b − 2 ⋅ a ⋅ b ( 1 + x 2 ) ( 1 + x 2 ) 2 = x 1 = a b ( 1 + x 1 2 ) a ⋅ b ⋅ ( 1 − 2 1 + x 2 ) \Delta(x_{1},y_{1})=a\cdot b-\frac{2\cdot x_{1}}{(1+x_{1}^{2})^{2}}=a\cdot b-\frac{2\cdot a\cdot b\cancel{ (1+x^{2}) }}{(1+x^{2})^{\cancel{ 2 }}}\underset{ x_{1}=ab(1+x_{1}^{2}) }{ = }a\cdot b\cdot \left( 1- \frac{2}{1+x^{2}} \right) Δ ( x 1 , y 1 ) = a ⋅ b − ( 1 + x 1 2 ) 2 2 ⋅ x 1 = a ⋅ b − ( 1 + x 2 ) 2 2 ⋅ a ⋅ b ( 1 + x 2 ) x 1 = ab ( 1 + x 1 2 ) = a ⋅ b ⋅ ( 1 − 1 + x 2 2 ) a b ⋅ ( 1 + x 1 2 − 2 1 + x 1 2 ) = a ⋅ b ⋅ ( x 1 2 − 1 ) x 1 2 + 1 ab\cdot\left( \frac{1+x_{1}^{2}-2}{1+x_{1}^{2}} \right)=a\cdot b\cdot \frac{(x_{1}^{2}-1)}{x_{1}^{2}+1} ab ⋅ ( 1 + x 1 2 1 + x 1 2 − 2 ) = a ⋅ b ⋅ x 1 2 + 1 ( x 1 2 − 1 )
Δ ( x , y ) > 0 \Delta(x,y)> 0 Δ ( x , y ) > 0 x 1 > 1 x_{1}>1 x 1 > 1
{ − a x + y = 0 x 2 1 + x 2 − b y = 0 ⟺ { y = a x b y = x 2 1 + x 2 ⟺ { y = a x a b x = x 2 1 + x 2 ⟺ x ≠ 0 { y = a x a b ( 1 + x 2 ) = x \begin{cases}
-ax+y=0 \\
\frac{x^{2}}{1+x^{2}}-by=0
\end{cases}
\iff
\begin{cases}
y=ax \\
by=\frac{x^{2}}{1+x^{2}}
\end{cases}
\iff
\begin{cases}
y=ax \\
abx=\frac{x^{2}}{1+x^{2}}
\end{cases}
\underset{ x\neq 0 }{ \iff }
\begin{cases}
y=ax \\
ab(1+x^{2})=x
\end{cases} { − a x + y = 0 1 + x 2 x 2 − b y = 0 ⟺ { y = a x b y = 1 + x 2 x 2 ⟺ { y = a x ab x = 1 + x 2 x 2 x = 0 ⟺ { y = a x ab ( 1 + x 2 ) = x Δ ( x 1 , y 1 ) > 0 \Delta(x_{1},y_{1})> 0 Δ ( x 1 , y 1 ) > 0 x 1 > 1 x_{1}>1 x 1 > 1 Δ ( x 2 , y 2 ) < 0 \Delta(x_{2},y_{2})< 0 Δ ( x 2 , y 2 ) < 0 x 2 < 1 x_{2}<1 x 2 < 1
( x 2 , y 2 ) (x_{2},y_{2}) ( x 2 , y 2 )
Veamos la traza
T ( x 1 , y 1 ) = − a − b < 0 T(x_{1},y_{1})=-a-b<0 T ( x 1 , y 1 ) = − a − b < 0
Tenemos que verificar que es un nodo.
( x 1 , y 1 ) (x_{1},y_{1}) ( x 1 , y 1 ) T 2 − 4 Δ = ( a + b ) 2 − 4 ⋅ a ⋅ b ⋅ ( x 1 2 − 1 x 1 2 + 1 ) = a 2 + 2 a b + b 2 − 4 a b ⋅ ( x 1 2 − 1 x 1 2 + 1 ) T^{2}-4\Delta=(a+b)^{2}-4\cdot a\cdot b\cdot\left( \frac{x_{1}^{2}-1}{x_{1}^{2}+1} \right)=a^{2}+2ab+b^{2}-4ab\cdot\left( \frac{x_{1}^{2}-1}{x_{1}^{2}+1} \right) T 2 − 4Δ = ( a + b ) 2 − 4 ⋅ a ⋅ b ⋅ ( x 1 2 + 1 x 1 2 − 1 ) = a 2 + 2 ab + b 2 − 4 ab ⋅ ( x 1 2 + 1 x 1 2 − 1 ) 4 ⋅ a ⋅ b 4\cdot a\cdot b 4 ⋅ a ⋅ b
( a − b ) 2 + 4 ⋅ a ⋅ b ⋅ ( 1 − x 1 2 − 1 x 1 2 + 1 ) (a-b)^{2}+4\cdot a\cdot b\cdot \left( 1-\frac{x_{1}^{2}-1}{x_{1}^{2}+1} \right) ( a − b ) 2 + 4 ⋅ a ⋅ b ⋅ ( 1 − x 1 2 + 1 x 1 2 − 1 ) ( a − b ) 2 + 4 ⋅ a ⋅ b ⋅ 2 x 1 2 + 1 (a-b)^{2}+4\cdot a\cdot b\cdot \frac{2}{x_{1}^{2}+1} ( a − b ) 2 + 4 ⋅ a ⋅ b ⋅ x 1 2 + 1 2 Me quedo todo positivo, por lo tanto es un nodo estable.
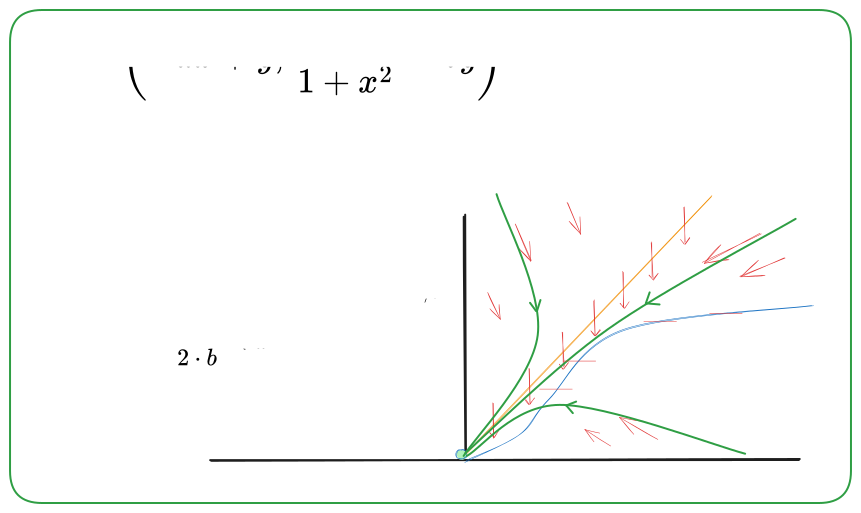
En el parcial, en el diagrama de fases nos van a pedir antes y después de la bifurcación.
F = ( x ˙ , y ˙ ) = ( − a x + y , x 2 1 + x 2 − b y ) F=(\dot{x},\dot{y})=\left( -ax+y,\frac{x^{2}}{1+x^{2}}-by \right) F = ( x ˙ , y ˙ ) = ( − a x + y , 1 + x 2 x 2 − b y )
0 < a < 1 2 b 0<a<\frac{1}{2b} 0 < a < 2 b 1 2:18
Un punto estacionario convergen o al origen o a x 1 x_{1} x 1 x 2 x_{2} x 2
Tip para gráfico:
TE paras en el punto de equilibrio, calculas el autovector, te paras un poco afuera siguiendo la dirección del autovector y resolves la ecuacion diferencial tomando esa condición inicial pero con el tiempo para atras.
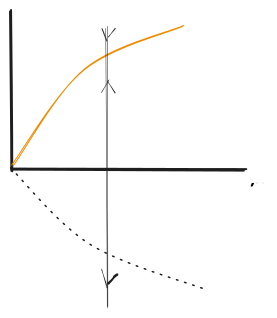
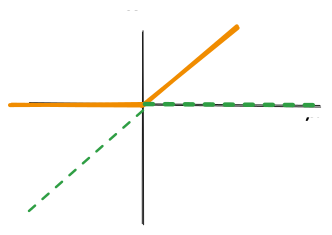
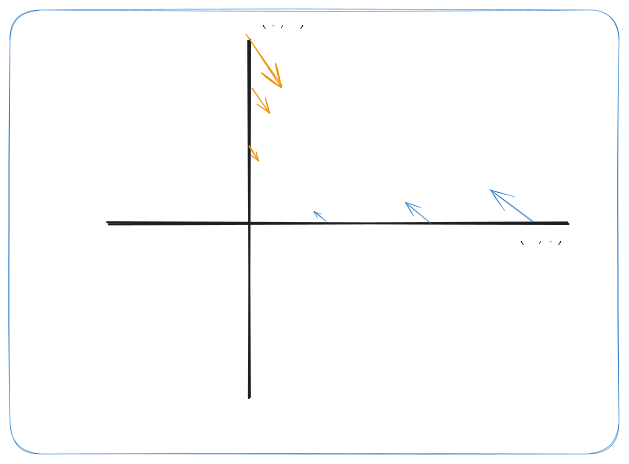 Con esto ya determinamos que es positivamente invariante.